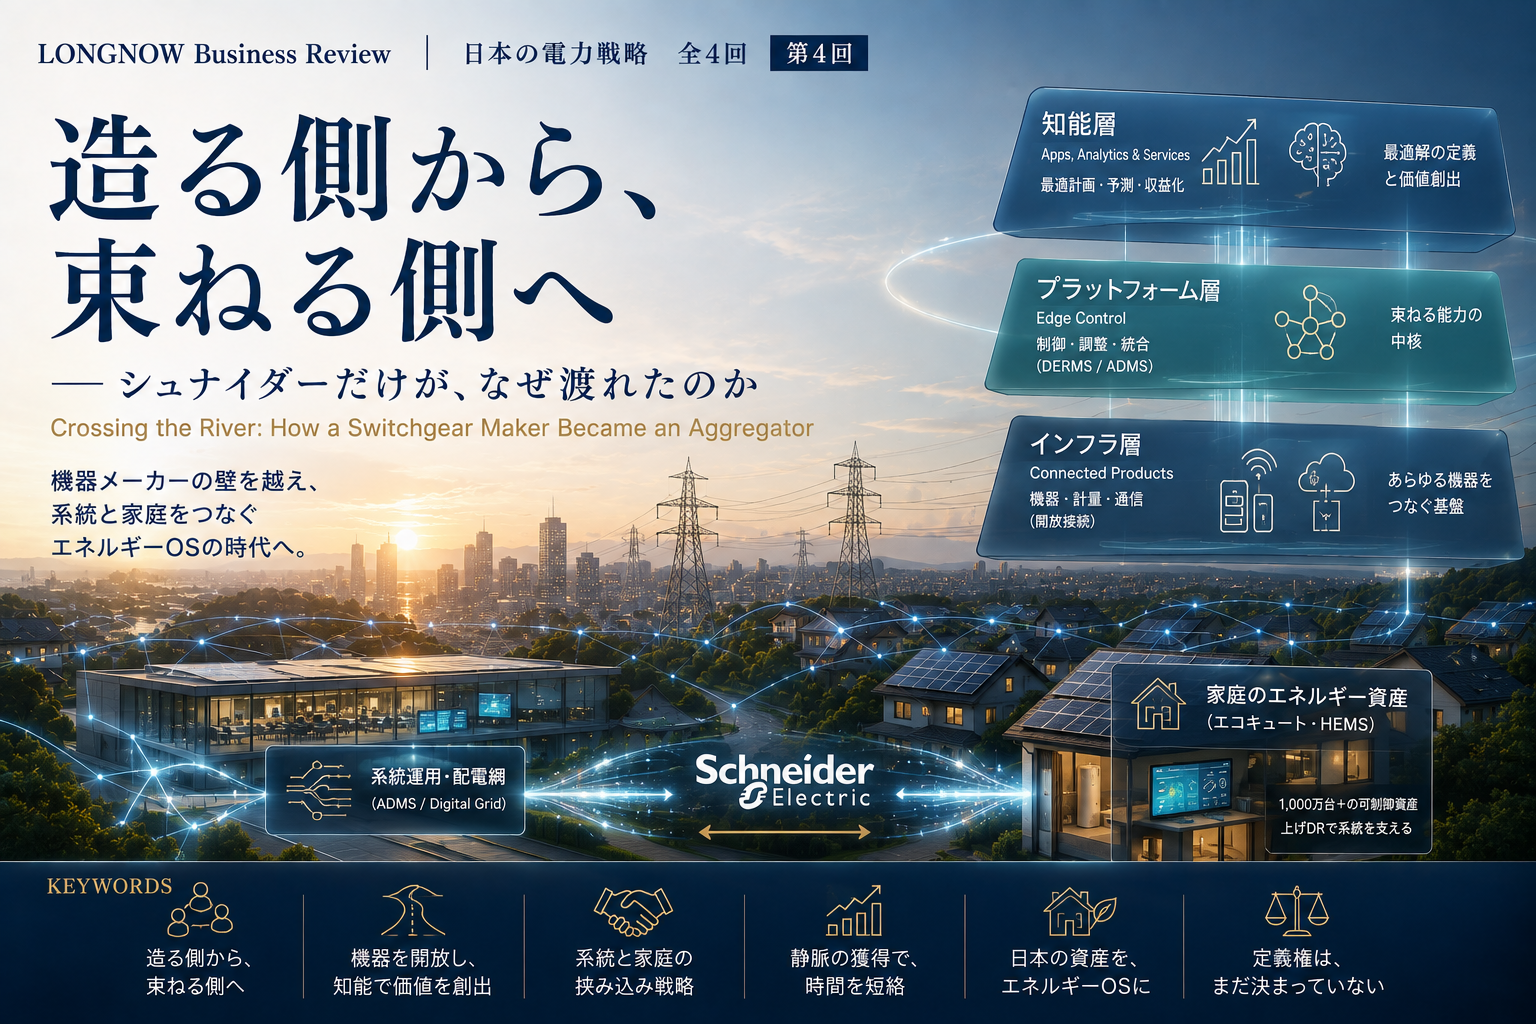
本連載は、フィジカルAIの産業COGが領域ごとにどこへ置かれるかを、五つの現場について順に検討する。前提は一つである。筐体もモデルもコモディティ化し、最後に残るのは、機械が現実と摩擦を起こした瞬間の記録――すなわち一次データの占有権である。第一回は製造を扱う。この領域には固有の逆説がある。日本の工場は、すでに世界有数の密度でデータを出している。それでも、正解データは貯まっていない。理由は、データの量でも所有権でもなく、定義権の所在にある。
1 供給する国、導入されない現場
日本ロボット工業会の統計(2026年4月24日公表)によれば、2026年1〜3月期の産業用ロボットは受注額が前年同期比41.0%増、生産額が22.9%増と、前四半期に続いて過去最高を更新した。伸びを牽引したのは輸出である。中国、タイ、ベトナムを中心とするアジア向けと北米向けが大幅に増加した一方、国内向けの出荷は主要業種・主要用途で減少している。
この一組の数字は、本連載の主題をそのまま言い当てている。日本はロボットを世界に供給する国であり続けている。だが、そのロボットが現実と摩擦を起こす瞬間の記録が生まれる場所は、国外の現場である。
装置を売る事業は、装置が動いた分だけ利益を生む。一方、装置が動いた記録は、装置を置いた側の資産になる。この二つの流れが逆を向いていることが、製造領域の出発点である。
2 工場は、すでに大量のデータを出している
国内の工場が計測を怠っているわけではない。むしろ逆である。PLCは制御周期ごとに状態を吐き、NC装置は加工条件を保持し、ロボットコントローラは軌道と負荷を記録し、稼働監視システムはアラーム履歴とサイクルタイムを蓄積している。生産管理システムには実績が入り、品質管理には検査結果が積まれている。データ量だけを見れば、不足はない。
それでも、そのほとんどはフィジカルAIの学習素材にならない。理由は量ではなく、記録の構造にある。欠落は三つある。
欠落① 結果は残り、経緯が消える
既存の記録は、成果物と結果指標を残すように設計されている。何個つくったか、何秒かかったか、良品か不良か。だが、その良品がどういう条件の連なりの果てに良品になったのかは残らない。前工程の材料ロットの癖、その日の室温、直前に誰がどのパラメータを何度触ったか。学習に必要なのは結果ではなく、結果に至る経緯の系列である。
欠落② 失敗が、ノイズとして除去される
これがもっとも深い。稼働監視の目的は稼働率の向上であるから、チョコ停や段取り替え中の試行錯誤は、除去すべき異常値として扱われる。集計時にフィルタされ、あるいはそもそも記録対象から外されている。
ところが、フィジカルAIが必要とするのは、まさにその除去された部分である。うまくいかなかった動作、その原因、人が加えた修正、復旧までの手順。成功事例だけを与えられたモデルは、失敗を回避することを学べない。工場は、最も価値の高いデータを、最も入念に捨ててきた。
欠落③ 所有はユーザーに、定義はベンダーに
三つめは、しばしば誤解されている。稼働データはすべて装置メーカーのクラウドへ吸い上げられている、という理解である。少なくとも国内の主要な設計思想には、これは当てはまらない。
ファナックのFIELD systemは、エッジヘビーなオープンプラットフォームを掲げ、データをクラウドへ集約せず現場のエッジで処理する構造をとる。OPC UAに対応し、コンバータを介せば数十年前のCNC装置や他社製のCNC装置も接続できる。サードパーティが自由にアプリケーションを開発・販売でき、登録パートナーは2017年9月末時点で約400社にのぼった。データの所在も所有も、ユーザーの側に残る設計である。
では問題はないのか。ここに、見落とされやすい移転がある。
同システムのBasic Packageは、工場内の多様な設備データを標準化された共通データモデルとして統合データベースに格納する。ユーザーはメーカーや機器ごとに異なるデータ構造を意識せずに済む。接続の障壁を大きく下げた、実務上きわめて有用な設計である。ただし、その共通データモデルを定義しているのは、プラットフォームの提供者である。
所有と定義は別物である。所有権を主張しても、何を記録項目とするかを自ら定義していなければ、記録の範囲は与えられた枠を超えない。金融機関の産業調査レポートも、この種のプラットフォームにおいてはインストールベースこそがデータの源泉であり、それが参加者を呼び込む魅力度を決めると分析している。設置台数が多い者ほど、定義の重みも増す。
構造は単純である。所有はユーザーに、定義権はベンダーに。これは誰かの不当な振る舞いではなく、設計の主軸がそこに置かれているという事実である。
なお、この構図は本誌の連載「インダストリアルOSの深層」第1回で論じた定義権の移転を、プラットフォームの提供者側からではなく、その上で操業するユーザー側から見たものにあたる。同稿では定義権を奪取する側の構造を扱った。本稿が扱うのは、奪取された側に何が残るのか、である。
三つの欠落は、並列ではない
ここまで三つを並べたが、実際には対等ではない。何を記録するかはデータモデルが決めるのだから、①経緯が消えることも、②失敗が除去されることも、③定義権の所在の下流で起きている。
したがって、①②に個別の対策を打っても解けない。段取り替えの操作ログを残そうとした瞬間、それを格納する項目が既存のデータモデルに存在しない、という壁に当たる。順序は逆である。まず何を記録対象とするかを自ら定義し、そこへ既存の仕組みを接続する。

図 三つの欠落は、並列ではない
3 製造業のCOGは、定常運転の外側にある
では、製造領域における産業COGはどこか。量産の定常運転ではない。そこはすでに数十年にわたって最適化され尽くしており、学習によって得られる余地は薄い。サイクルタイムを0.1秒縮める競争は、すでに人間ではなく設計の勝負になっている。
人がいまだに介在し続けている領域を見ればよい。段取り替えと、異常からの復旧である。多品種少量へ移行するほど段取りの比重は上がり、設備が老朽化するほど復旧の比重は上がる。そして、この二つはいずれも熟練者の判断に依存したまま残されている。
この見立ては、すでに実証されている。横河電機は、奈良先端科学技術大学院大学と共同開発した強化学習AIアルゴリズムFKDPPを用いて、化学プラントの自律制御に取り組んできた。2020年にシミュレータ上で成功し、2022年に実稼働プラントで35日間の完全自律運転を達成、ENEOSマテリアルが約1年の運転を経て2023年3月に正式採用した。強化学習AIがプラントを直接制御するものとして採用された世界初の事例であり、第52回日本産業技術大賞の内閣総理大臣賞を受けている。
注目すべきは、制御の対象である。既存のPID制御やAPCが適用できず、運転員が自らバルブの操作量を考えて入力していた箇所――すなわち、自動化から取り残され、人が介在し続けてきた領域であった。産業の重心は、まさにそこにあった。
非定常こそが学習素材である
定常運転の記録は、すでに最適化された答えの複製に過ぎない。学習の価値は、想定と現実がずれた瞬間――段取り替えと異常復旧――にしか宿らない。日本の製造業が世界に対して優位を保ってきたのも、まさにこの非定常領域の練度においてである。守るべき資産と、記録すべき対象は、同じ場所にある。
重心の位置が定まれば、投資の順序も定まる。定常運転の可視化を精緻にすることではなく、非定常の瞬間を取りこぼさずに記録することが先である。順序を逆にすると、きれいなダッシュボードだけが残る。
4 失敗の量ではなく、良し悪しの定義
ここまでの議論は、ひとつの誤読を招きやすい。失敗の記録こそが学習素材だというなら、とにかく失敗ログを大量に貯めればよい、という理解である。これは誤りである。
同じ事例が、その反証になっている。報道によれば、FKDPPが熟練者に匹敵する制御を獲得するのに要した学習は、およそ三十回であった。膨大な試行を必要としていない。
理由は報酬関数にある。強化学習では、何を良い状態とみなすかを報酬関数として記述する。ここにプロセス制御の知見をあらかじめ組み込んでおけば、必要な試行回数は劇的に減る。開発に関わった研究者も、報酬関数の設計こそが肝であると述べている。
言い換えれば、価値は失敗の量ではなく、良し悪しを定義できることの側にある。データを貯めた者が勝つのではない。何を良い状態とみなすかを書ける者が勝つ。
そしてこれは、前章の結論と同じ場所へ着地する。
定義権は、記録項目と評価関数の双方に及ぶ
産業COGは、データの所有量ではなく定義権の所在にある。何を記録対象とするかを定義できる者だけが、何を良い状態とみなすかを定義できる。逆は成り立たない。記録項目を他者の枠で受け取っている組織は、評価関数もまた他者の枠を出ることができない。
5 技能伝承の失敗を、裏口から解く
非定常領域を記録することには、もう一つの意味がある。日本の製造業がこの二十年、繰り返し取り組み、そして概ね失敗してきた課題――技能伝承と、正面から重なるのである。
マニュアル化、作業動画の撮影、OJTの制度化。いずれも真面目に実施され、いずれも定着しなかった。失敗の理由は精神論ではない。暗黙知を「熟練者が言語化し、それを別の人間が読んで習得する」という形式で解こうとしたことにある。言語化には熟練者の時間が要るが、その時間は現場で最も希少な資源である。しかも、言語化された瞬間に、判断の前提となっていた状況の情報が抜け落ちる。残るのは手順書であって、判断ではない。
フィジカルAIは、この問題を裏口から解く。熟練者に語らせるのではなく、熟練者が操作した記録をそのまま残せばよい。どんな状況で、何を見て、どのパラメータをどちらへ動かし、結果どうなったか。状況と行為と帰結が、言語化を経由せずに対のまま保存される。熟練者に求められるのは、いつもどおり仕事をすることだけである。
したがって、非定常の記録は二つの目的を同時に満たす。モデルの学習素材であり、同時に技能伝承の実体でもある。投資の説明が二重に立つという点で、社内の合意形成上も扱いやすい。
ただし条件が一つある。操作の記録だけでは足りない。その帰結が併せて残らなければ、上手い人の個人的な癖と、有効な判断とを区別できないからだ。操作と結果を対にすること――これが、記録設計における唯一かつ最大の要件である。
6 Root Wall――計測の目的が切り替わっていない
多くの工場が抱えるRoot Wallは、設備でも予算でもない。計測の目的が、旧いままであることだ。
既存の計測は「稼働率を上げるため」に設計されている。OEEをはじめとする指標体系は、その目的に対して完成されている。だが、フィジカルAIが要求するのは「学習させるための計測」である。両者は似て非なるものであり、前者の指標をいくら精緻にしても、後者には到達しない。
OEEは結果指標である。結果指標は経営を管理するには有用だが、機械に何かを教えることはできない。教えられるのは、状況と行為と帰結が対で残された記録だけである。
動脈は太り、静脈が細る
この構図は、Creation LoopとOperation Loopの不均衡として現れる。生産技術部門(つくる側)には人も予算も集まり、保全と段取り(使い、維持する側)は現場の練度に委ねられる。動脈だけが太り、静脈が細る。
だが、いま価値が生まれるのは静脈の側である。段取り替えと異常復旧は、定義上、Operation Loopに属する。静脈が詰まれば、どれほど高度なAIエンジンを導入しても、それは学習素材を与えられない空っぽの器にしかならない。
記録の主体を、人から装置へ
そして解答は、現場に記録を「させる」ことではない。日報の項目を増やし、報告の徹底を求める施策は、例外なく形骸化する。人間は、自分の仕事を止めてまで記録してはくれない。
解答は、記録する主体を人間から装置へ移すことである。製造領域では、この移転はすでに技術的に可能な範囲にある。ティーチングペンダントの操作履歴、手動介入の時刻と操作内容、パラメータ変更の差分、アラーム発生から復旧までの操作系列。いずれも、装置の側が黙って残せるものだ。現場の作業者が「記録されていることにすら気づかない」状態こそが、最も強靭なデータパイプラインの条件である。
7 明日から着手できる三つのこと
第一に、介入ログを取ることである。何が起きたかではなく、人が何をしたかを残す。段取り替えの操作系列と、異常復旧の操作系列。この二つだけでよい。全設備でなくてよく、一ラインから始まる。
第二に、その記録の規格を自社で決めることである。項目名、粒度、保存期間。プラットフォームの提示する共通データモデルは接続の障壁を下げてくれるが、それをそのまま自社の定義として受け入れる必要はない。自社の形式を先に定義し、そこへ変換して受け取る。あわせて、何を良い状態とみなすかの評価基準も自社の言葉で書き下しておく。この一段の主導権が、五年後の位置を分ける。
第三に、生産技術と保全を、同じ記録の上に乗せることである。つくる側と維持する側が別々の台帳を持つ限り、経緯は永久に接続されない。動脈と静脈は、同じ血液が流れて初めて循環になる。
装置は、もう記録している。問われているのは、何を記録の対象と定義し、誰がその定義を持つかである。
次回は物流・倉庫を扱う。最も自動化が進んだ現場が、なぜ最も規格の主導権を失いやすいのかを検討する。
出典:一般社団法人日本ロボット工業会「産業用ロボット統計」プレスリリース(2026年4月24日公表、2026年1〜3月期)、ファナック株式会社のニュースリリースおよび商品情報、横河電機株式会社のプレスリリース(2023年3月30日)、ならびに各社報道をもとにLONGNOW作成。いずれも公開情報に基づき、各社の設計思想を論じたものであって、個別企業の経営判断を評価するものではない。数値は2026年8月時点で公表されている値である。